近日,北京理工大学教授、北理工长三角研究院机器人智能感知与自主作业团队石青教授、于志强副研究员以通讯作者在Science子刊《Science Advances》上,发表题为“Unlocking fast robotic locomotor propulsion through dynamic spine-leg synergy”的研究长文。
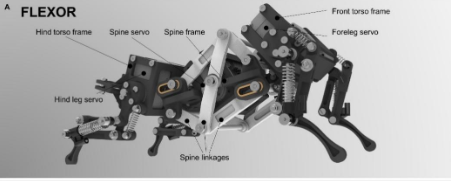
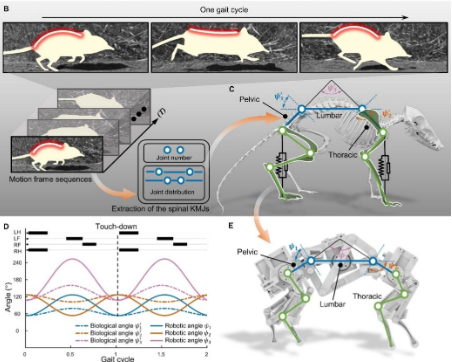
图1 用于理解动态脊-腿协同机制的仿生四足机器人系统
对于小型四足哺乳动物而言,有限的体型和驱动能力,使其难以单纯依靠腿部实现高速运动,而象鼩依靠脊柱配合后肢实现高机动奔跑。为揭示高速奔跑机制,团队通过提取象鼩脊柱运动特征,将生物脊柱等效为双关节结构,研制出柔性脊柱四足机器人FLEXOR(图1)。其双关节耦合脊柱通过闭链多连杆,把驱动器的单向转动转化为快速、周期性的脊柱屈伸运动(图2),相比传统单关节脊柱,它省去了往复换向控制,并借连杆放大驱动力矩,在不提高驱动功率的前提下向后腿传递了更大的推进力。
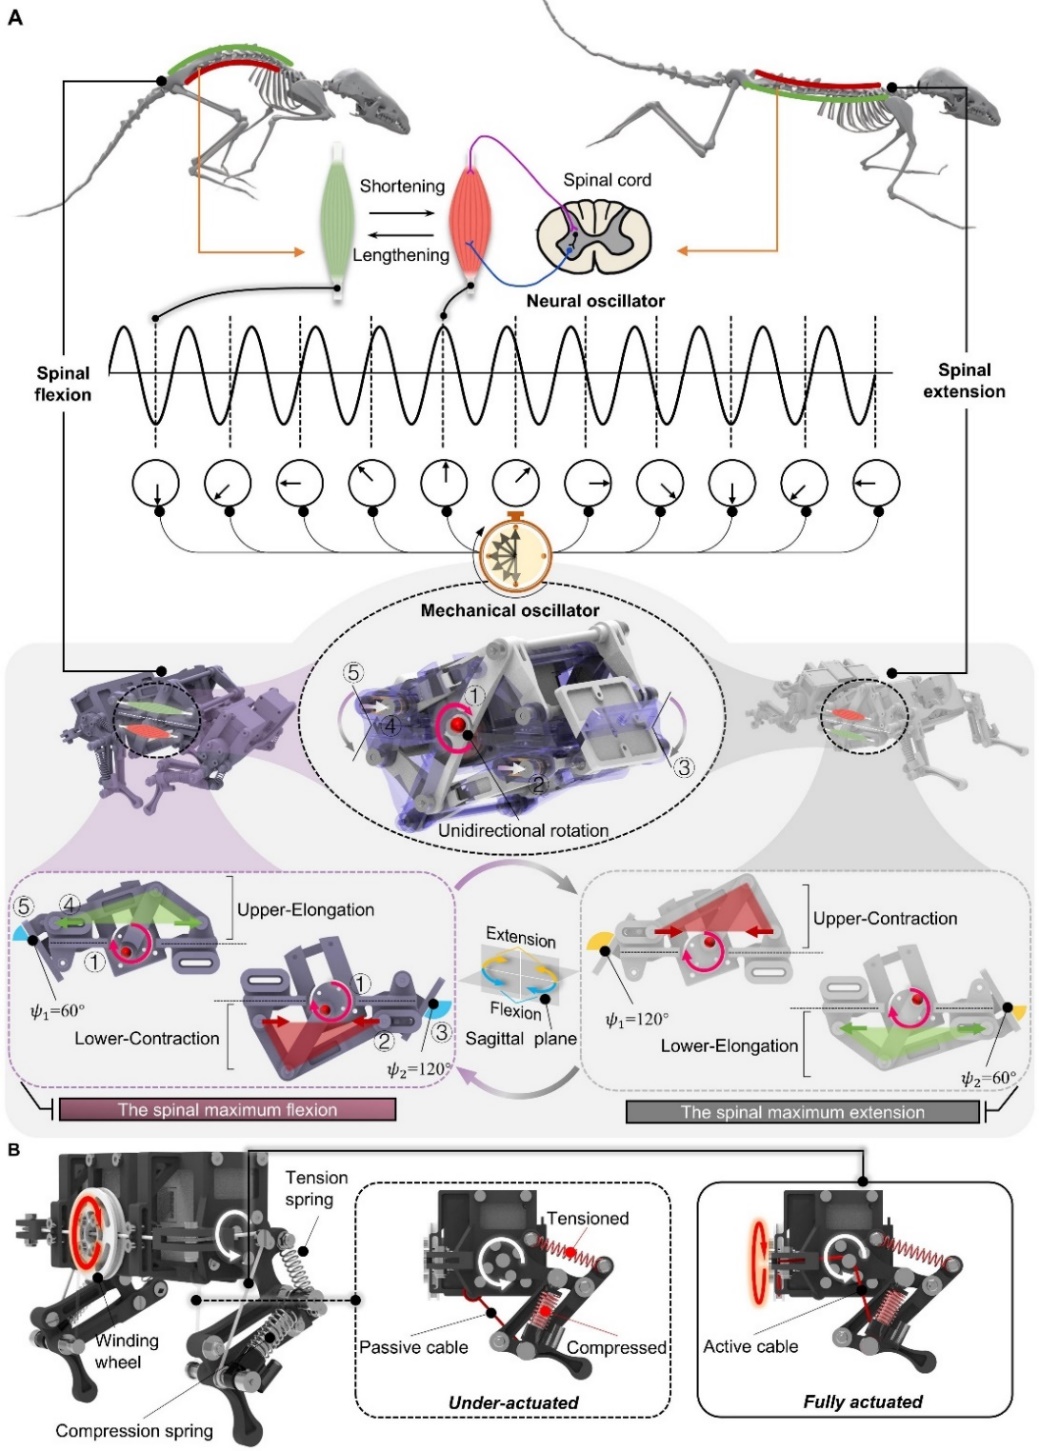
图2 FLEXOR双关节耦合脊柱与弹性腿设计
机器人跑的快不快不仅取决于结构能输出多大的力,还取决于脊柱与后腿在何时协同发力。研究团队通过建立多参数动力学模型,以后腿后摆相对脊柱伸展的相位差,作为描述脊-腿协同的关键参数。实验发现,当后腿后摆接近脊柱伸展时,机器人运动表现最佳。实验结果表明,FLEXOR的平均奔跑速度每秒达到7个以上体长(图3)。在质量、尺寸与最大驱动功率完全相同的条件下,双关节耦合脊柱使平均速度较单关节脊柱样机提高31.6%,运输成本降低32.2%,后腿峰值地反力由2.82 N升至5.19 N。值得注意的是,这一提升并非来自更大的驱动功率,而是来自运动时序、力传递方向与本体结构的精准匹配。
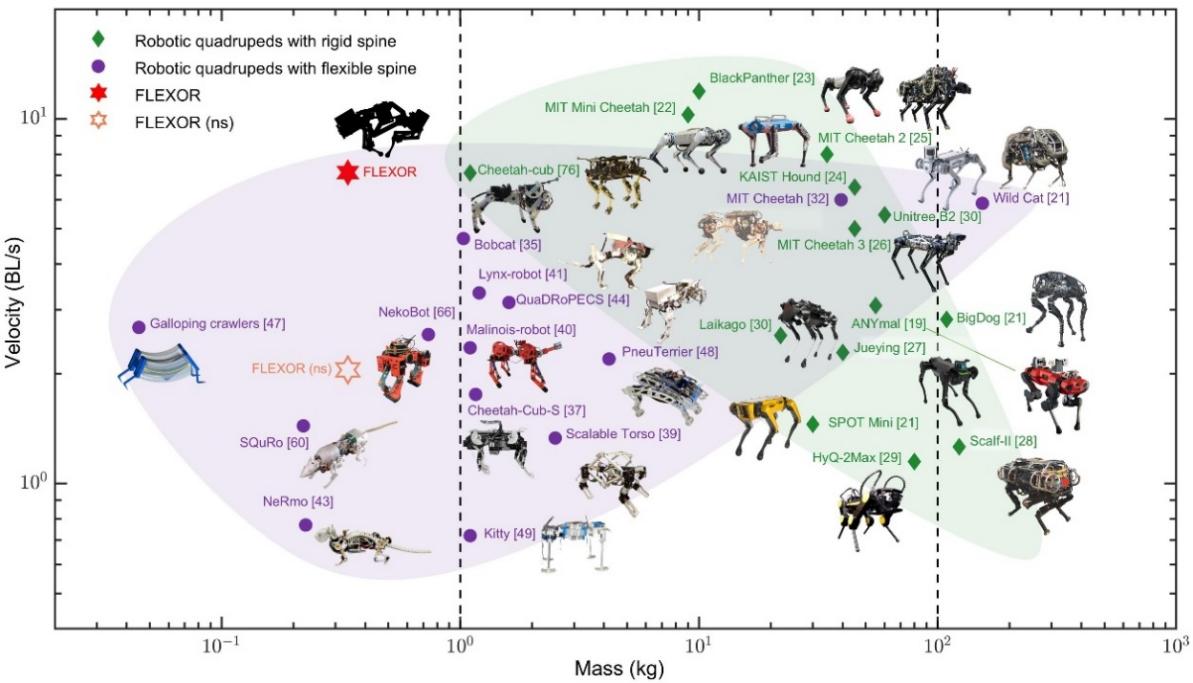
图3 最优动态脊-腿协同模式下的运动速度对比
为检验这一规律是否具有通用性,研究团队建立了适配不同脊柱结构与腿部构型的扩展动力学框架,系统改变身体尺度、关节轨迹、脊柱弯曲幅度与驱动力矩等参数。结果显示,尽管各系统的绝对速度随形态因尺度而异,但最优协同始终落在脊柱伸展与后腿后摆接近同步的区域。可见动态脊-腿协同并非FLEXOR 特定构型下的偶然现象,而是可跨形态、跨尺度迁移的动力学规律。这一结论把动物运动中的物理智能转化为可设计、可计算、可验证的结构与控制规则,使机器人本体得以分担部分运动调节与力学计算,为具身智能机器人突破“以高功率驱动与复杂算法换性能”的技术路径提供了新的可能。
上述研究工作得到国家自然科学基金、浙江省尖兵领雁等项目的支持。
论文链接:https://www.science.org/doi/10.1126/sciadv.aed5603
研究团队:北理工长三角研究院机器人智能感知与自主作业团队围绕国家智能机器人产业发展重大战略需求,深耕多模态仿生感知传感器与具身智能机器人前沿领域。团队由多名经验丰富的教授、研究员及博士后组成,依托北理工长三院和北京理工大学机电学院、人工智能学院先进的实验平台和完善的科研资源,搭建了仿生传感器、智能仿生机器人研发与测试平台,致力于解决智能仿生机器人产业中的核心科学难题与工程挑战。